Robot con intelligenza artificiale nello spazio: Google e NASA sperimentano assistenti per le missioni sulla Luna e su Marte
Read Time:11 Minute, 51 Second
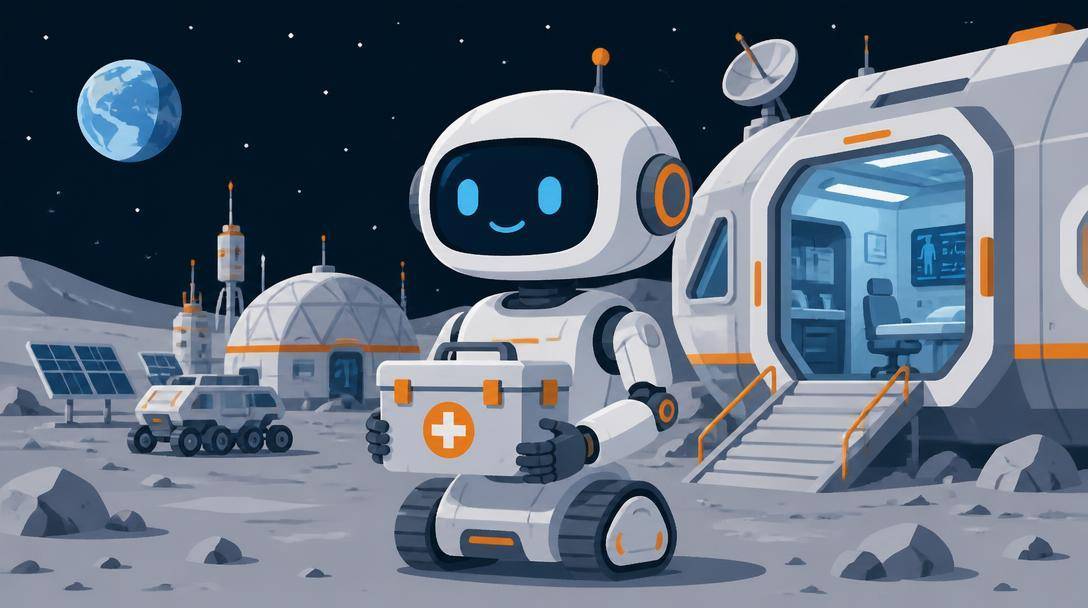
Un robot capace di individuare una borsa medica, afferrarla e spostarla autonomamente all’interno di un ambiente simulato. È una delle prove condotte nell’ambito della collaborazione tra Google Cloud e NASA per sviluppare assistenti robotici destinati alle future missioni spaziali. Il progetto punta a ridurre il carico di lavoro degli astronauti, affidando alle macchine alcune attività logistiche e di supporto sanitario che, durante le esplorazioni di lunga durata, potrebbero sottrarre tempo alle operazioni scientifiche.
L’iniziativa è stata illustrata ufficialmente da Google Public Sector il 27 ottobre 2026, con ulteriori approfondimenti circolati nel mese di novembre. La sperimentazione coinvolge lo Human Research Program della NASA, il gruppo di robotica del Johnson Space Center e il Jet Propulsion Laboratory, insieme agli specialisti di Google Cloud.
Le prime verifiche hanno prodotto risultati misurabili, ma la tecnologia si trova ancora in una fase sperimentale. Non si tratta di robot già utilizzati sulla Luna o su Marte, bensì di sistemi in fase di sviluppo, sottoposti a simulazioni e prove di laboratorio per valutarne le capacità operative.
L’obiettivo è affrontare una difficoltà concreta delle missioni lontane dalla Terra: l’impossibilità di contare sempre sull’intervento immediato degli operatori dei centri di controllo.
Perché le missioni su Marte richiedono robot più autonomi
Durante una missione sulla Stazione Spaziale Internazionale, gli astronauti possono comunicare con la Terra con ritardi generalmente contenuti. La situazione cambierebbe profondamente durante un viaggio verso Marte.
A seconda della posizione dei pianeti, il tempo necessario per uno scambio completo di comunicazioni potrebbe arrivare, secondo Google Cloud, fino a 44 minuti. Una richiesta inviata dall’equipaggio e la relativa risposta non sarebbero quindi disponibili in tempo reale.
Il problema riguarda numerose attività quotidiane. Un guasto alle apparecchiature, un’emergenza sanitaria o la necessità di recuperare rapidamente strumenti specifici richiederebbero decisioni locali, senza poter attendere continuamente indicazioni dalla Terra.
È una delle ragioni che stanno orientando la ricerca sui robot con intelligenza artificiale nello spazio verso sistemi capaci di interpretare l’ambiente circostante, comprendere istruzioni formulate dagli astronauti ed eseguire operazioni fisiche con un livello di autonomia controllata.
Le applicazioni previste non riguardano necessariamente attività particolarmente complesse. Durante una missione di lunga durata, anche organizzare attrezzature, trasportare materiali o recuperare strumenti medici può occupare una parte significativa del tempo disponibile.
Gli astronauti devono dedicarsi alla manutenzione degli impianti, alle attività scientifiche, al monitoraggio della propria salute e alla gestione della missione. Ridurre il lavoro manuale ripetitivo potrebbe contribuire a utilizzare meglio le risorse umane, soprattutto quando gli equipaggi sono numericamente limitati.
Il progetto Google-NASA nasce con questa impostazione: sviluppare un assistente fisico versatile, capace di adattarsi a compiti differenti senza richiedere un dispositivo specializzato per ogni operazione.
Le prove di laboratorio: un modello AI impara a spostare una borsa medica
Uno degli aspetti più interessanti della sperimentazione riguarda il collegamento tra intelligenza artificiale e capacità di manipolare oggetti reali.
Nel laboratorio iMETRO del Johnson Space Center, i ricercatori hanno utilizzato MuJoCo, il motore di simulazione fisica sviluppato nell’ambito di Google DeepMind, per riprodurre movimenti e interazioni prima dell’esecuzione su apparecchiature robotiche.
La dimostrazione descritta da Google Cloud prevedeva un’operazione di pick-and-place: individuare una borsa medica, raggiungerla e spostarla nella posizione richiesta.
L’attività apparentemente semplice comporta diversi passaggi. Il sistema deve identificare l’oggetto, stabilirne la posizione rispetto al robot, pianificare il movimento ed eseguire la manipolazione evitando errori.
Per affrontare il problema è stato utilizzato Pi0, un modello open source sviluppato da Physical Intelligence, adattato attraverso l’infrastruttura Google Cloud. Il sistema appartiene alla categoria dei modelli vision-language-action, comunemente indicati con la sigla VLA.
Questi modelli collegano informazioni visive, istruzioni linguistiche e azioni fisiche. Una richiesta formulata attraverso il linguaggio naturale può essere trasformata in una sequenza di movimenti, purché il sistema disponga dei necessari sensori, controlli e attuatori.
Nella sperimentazione è stata adottata anche una configurazione delle telecamere definita eye-to-hand, utile a migliorare la percezione spaziale durante la manipolazione.
Google Cloud ha comunicato che il modello ha raggiunto un tasso iniziale di successo dell’85% nelle prove condotte in laboratorio.
Il dato è significativo per valutare la fattibilità tecnica, ma richiede una lettura prudente. Si riferisce alle condizioni sperimentali descritte, non all’affidabilità complessiva di un robot impiegato durante una missione spaziale.
Non permette, inoltre, di stabilire come il sistema reagirebbe a tutte le possibili variazioni di posizione degli oggetti, agli imprevisti operativi o alle condizioni ambientali di una base lunare.
Un’efficacia dell’85% nelle prove iniziali lascia comunque margini di errore incompatibili con l’impiego incontrollato in numerose attività critiche. Saranno necessari ulteriori addestramenti, verifiche e sistemi di sicurezza prima di ipotizzare applicazioni operative.
Dalla gestione dei materiali all’assistenza sanitaria
La versatilità costituisce una delle caratteristiche centrali del progetto. Il robot è concepito come un sistema di movimentazione e gestione di materiali, strumenti e apparecchiature, anziché come una macchina destinata esclusivamente a una singola funzione.
Nelle applicazioni previste potrebbe organizzare utensili, sistemare attrezzature, contribuire alla gestione dei carichi e svolgere semplici operazioni di manutenzione.
Il supporto sanitario rappresenta un’estensione particolarmente interessante.
Google Cloud descrive uno scenario nel quale un astronauta manifesta un forte dolore alla schiena, potenzialmente associato a un problema renale. Un assistente robotico potrebbe recuperare e predisporre un ecografo, lasciando al responsabile sanitario dell’equipaggio il compito di esaminare le immagini e valutare il trattamento.
L’esempio chiarisce la distinzione tra assistenza materiale e decisione clinica. Il robot non è progettato per sostituire il medico o assumere autonomamente decisioni terapeutiche.
Il suo contributo consisterebbe nel facilitare le procedure, rendere disponibili gli strumenti e, in prospettiva, supportare alcune attività di monitoraggio sotto supervisione umana.
Questa linea di ricerca si collega al Crew Medical Officer Digital Assistant, conosciuto come CMO-DA, un sistema di supporto alle decisioni cliniche sviluppato nell’ambito della collaborazione tra NASA e Google Public Sector.
Il CMO-DA è stato concepito per assistere gli equipaggi in ambienti isolati, nei quali l’accesso immediato a medici e strutture sanitarie terrestri non è garantito.
Una documentazione tecnica della NASA pubblicata nel maggio 2026 descrive l’impiego di strumenti di intelligenza artificiale, modelli linguistici specializzati in medicina spaziale e sistemi di acquisizione di dati clinici.
Tra le attività sperimentali compare l’integrazione dell’ecografo Butterfly iQ3 con strumenti di supporto diagnostico durante una missione simulata.
La documentazione distingue questi progetti dalle applicazioni cliniche già validate per un impiego autonomo nelle missioni. L’integrazione dei dati e il supporto alle procedure costituiscono risultati sperimentali, non una dimostrazione di sostituzione del personale medico.
L’evoluzione verso un assistente fisico consentirebbe, almeno nelle intenzioni dei ricercatori, di collegare le indicazioni del sistema digitale alla preparazione materiale delle apparecchiature.
Come funzionano i modelli di intelligenza artificiale utilizzati
Per realizzare robot con intelligenza artificiale nello spazio non basta installare un modello linguistico su un dispositivo mobile.
Una macchina deve percepire la posizione degli oggetti, riconoscere gli ostacoli, coordinare i movimenti e verificare che l’azione richiesta sia stata effettivamente completata.
I modelli VLA rappresentano un possibile collegamento tra queste capacità. L’elaborazione delle immagini permette di riconoscere elementi dell’ambiente, mentre le istruzioni linguistiche definiscono l’attività da svolgere. Il sistema produce quindi comandi utilizzabili dai controlli robotici.
La componente spaziale richiede un’attenzione particolare.
Il Jet Propulsion Laboratory sta adattando strumenti di percezione e consapevolezza dell’ambiente sviluppati originariamente per il monitoraggio di oggetti in orbita, con l’obiettivo di migliorare la capacità del robot di comprendere lo spazio tridimensionale circostante.
All’interno di una navicella, infatti, gli ingombri sono ridotti e le apparecchiature possono trovarsi a breve distanza dalle persone. Un movimento impreciso potrebbe danneggiare strumenti o interferire con il lavoro degli astronauti.
Le simulazioni consentono di riprodurre molte situazioni senza esporre immediatamente persone e hardware ai rischi delle prove fisiche.
Resta però necessario verificare il comportamento dei sistemi in condizioni reali. Le simulazioni dipendono dai modelli fisici e dalle ipotesi utilizzate; non possono riprodurre automaticamente ogni variabile di un ambiente operativo.
Va anche chiarito che il progetto descritto da Google Public Sector utilizza Pi0 per le prove di manipolazione. Non è corretto attribuire automaticamente i risultati sperimentali ai modelli Gemini Robotics: si tratta di tecnologie appartenenti a un ambito di ricerca collegato, ma la documentazione della specifica dimostrazione identifica un modello differente.
Il problema della potenza di calcolo lontano dalla Terra
L’elaborazione dei dati rappresenta un ulteriore ostacolo. I modelli di intelligenza artificiale più avanzati richiedono risorse informatiche importanti, mentre una missione spaziale deve rispettare limiti severi di massa, consumi elettrici e dissipazione del calore.
Un robot destinato a Marte non potrebbe dipendere costantemente da un collegamento con i centri di calcolo terrestri.
La soluzione sperimentata da Google Cloud separa l’addestramento, eseguito attraverso infrastrutture cloud, dall’utilizzo del modello su dispositivi locali.
Per adattare Pi0, un modello con circa 4 miliardi di parametri, il gruppo di ricerca ha utilizzato istanze G4 di Google Cloud. Secondo i dati pubblicati, la fase di fine-tuning è stata completata in circa due ore e mezza.
Successivamente sono state condotte verifiche per valutare l’esecuzione dei modelli adattati su dispositivi compatti ed efficienti dal punto di vista energetico.
Google Cloud riferisce che, nell’arco di due anni, sono stati esaminati circa 15 dispositivi di edge computing, con l’obiettivo di individuare hardware compatibile con le esigenze di elaborazione locale delle missioni future.
L’edge computing permette di processare i dati vicino al luogo in cui vengono prodotti, evitando di inviare continuamente informazioni a un’infrastruttura remota.
Nel caso dei robot con intelligenza artificiale nello spazio, questa architettura potrebbe consentire l’esecuzione di attività anche quando le comunicazioni con la Terra sono ritardate o temporaneamente indisponibili.
L’addestramento effettuato nel cloud non significa, tuttavia, che il sistema possa essere trasferito direttamente su una navicella. L’hardware deve superare verifiche relative all’alimentazione, alla gestione termica, all’affidabilità e alla compatibilità con l’ambiente di missione.
Un modello capace di funzionare su un dispositivo a basso consumo in laboratorio non è automaticamente qualificato per operare nello spazio.
I robot già presenti sulla Stazione Spaziale Internazionale
La collaborazione Google-NASA si inserisce in una storia di sperimentazioni robotiche che precede l’attuale diffusione dell’intelligenza artificiale generativa.
La NASA utilizza da anni sistemi robotici per studiare movimentazione, navigazione e supporto agli equipaggi.
Uno degli esempi più significativi è Astrobee, il programma che ha portato nel 2019 tre piccoli robot autonomi sulla Stazione Spaziale Internazionale.
Questi dispositivi, capaci di muoversi liberamente in microgravità, sono stati utilizzati come piattaforme di ricerca per studiare sistemi di navigazione, controllo remoto, manipolazione e cooperazione tra macchine.
Gli Astrobee dispongono di telecamere, sensori e sistemi di propulsione che consentono gli spostamenti nell’ambiente pressurizzato della stazione. Possono eseguire sequenze programmate, essere controllati a distanza e supportare esperimenti scientifici.
Le ricerche condotte con questi robot hanno riguardato anche l’ispezione delle apparecchiature e il riconoscimento di anomalie attraverso sensori acustici.
Il programma SoundSee, per esempio, ha sperimentato il monitoraggio dei rumori prodotti dai sistemi della stazione, alla ricerca di segnali potenzialmente associati a malfunzionamenti.
Altre attività hanno studiato la manipolazione degli oggetti e il coordinamento dei movimenti in assenza di gravità.
La differenza rispetto ai nuovi assistenti basati su modelli VLA riguarda soprattutto l’interpretazione delle istruzioni e l’adattamento delle azioni. I sistemi robotici tradizionali possono possedere capacità autonome anche avanzate, ma spesso operano attraverso procedure e algoritmi progettati per compiti relativamente definiti.
I nuovi modelli puntano a gestire richieste più flessibili, integrando informazioni visive e linguaggio naturale nella pianificazione dei movimenti.
Astrobee costituisce un esempio di robotica realmente operativa in orbita; il nuovo sistema Google-NASA rimane invece una prova di concetto. Le due esperienze non devono essere confuse.
Le condizioni necessarie per passare dai prototipi alle missioni
Le prospettive dei robot con intelligenza artificiale nello spazio dipendono soprattutto dalla capacità di trasformare i risultati sperimentali in sistemi affidabili.
Una delle questioni principali riguarda la sicurezza delle interazioni con gli esseri umani.
Un assistente destinato a lavorare in prossimità degli astronauti deve poter interrompere un’azione quando rileva un ostacolo, riconoscere situazioni non previste e consentire all’equipaggio di assumere immediatamente il controllo.
La disponibilità di comandi vocali potrebbe semplificare l’utilizzo durante operazioni nelle quali gli astronauti hanno le mani occupate. Tuttavia, il riconoscimento di una richiesta deve essere accompagnato da controlli capaci di impedire movimenti pericolosi o non autorizzati.
Per applicazioni sanitarie, questi requisiti diventano ancora più stringenti.
Il recupero di un’apparecchiatura può essere gestito attraverso procedure robotiche, mentre l’interpretazione delle condizioni cliniche richiede strumenti specificamente verificati e responsabilità umane chiaramente definite.
Un’altra questione riguarda la capacità di funzionare per periodi prolungati senza interventi tecnici complessi. Durante una missione verso Marte, la sostituzione di componenti, la riparazione dei guasti e l’aggiornamento del software devono essere pianificati considerando risorse estremamente limitate.
Anche la capacità di gestire oggetti diversi rappresenta una difficoltà concreta. Un sistema addestrato a riconoscere e movimentare una determinata borsa medica potrebbe richiedere ulteriori verifiche prima di poter manipolare strumenti di forme, dimensioni e materiali differenti.
Per questo motivo, i risultati delle prove iniziali vanno interpretati come una dimostrazione delle potenzialità della tecnologia, non come una certificazione generale delle sue capacità.
Dalla supervisione umana agli ordini vocali: il prossimo obiettivo della ricerca
La prospettiva indicata da Google Cloud è sviluppare un assistente capace di svolgere diverse attività sulla base di istruzioni vocali, mantenendo gli astronauti direttamente responsabili della supervisione.
Un sistema di questo tipo potrebbe essere impiegato nella gestione delle attrezzature, nella preparazione di strumenti sanitari e in alcune procedure di monitoraggio ordinario.
La sperimentazione pubblicata nell’ottobre 2026 non dimostra ancora il funzionamento completo di queste caratteristiche. Le operazioni vocali articolate, il supporto sanitario fisico e la gestione autonoma di compiti differenti rimangono obiettivi di sviluppo.
La distinzione è particolarmente rilevante perché i robot con intelligenza artificiale nello spazio dovranno operare in ambienti nei quali un errore apparentemente modesto può avere conseguenze operative importanti.
La ricerca sta quindi procedendo su due percorsi complementari: migliorare la capacità dei modelli di comprendere istruzioni e ambienti fisici, e verificare che i movimenti prodotti possano essere eseguiti in condizioni di sicurezza.
Per le future basi lunari e le missioni marziane, il contributo più immediato potrebbe arrivare dalle operazioni ripetitive e dalla preparazione delle attrezzature, lasciando agli astronauti le decisioni scientifiche, mediche e operative che richiedono valutazioni umane.
Il prossimo risultato da verificare sarà il passaggio dalle singole dimostrazioni di manipolazione a sequenze di attività più lunghe, svolte su hardware reale e in ambienti rappresentativi delle condizioni di missione. Al momento dell’annuncio, Google Cloud non ha indicato una data per l’impiego del nuovo assistente robotico in una missione lunare o marziana.


Happy
0 %

Sad
0 %

Excited
0 %

Sleepy
0 %

Angry
0 %

Surprise
0 %
 0
 0